

三軸ジャイロ三軸加速度センサモジュールの使い方
パーツについて
写真の図のように、X軸、Y軸、Z軸の向きが決まっています。センサは I2C で接続し、各軸の加速度と角速度を読み取れます。
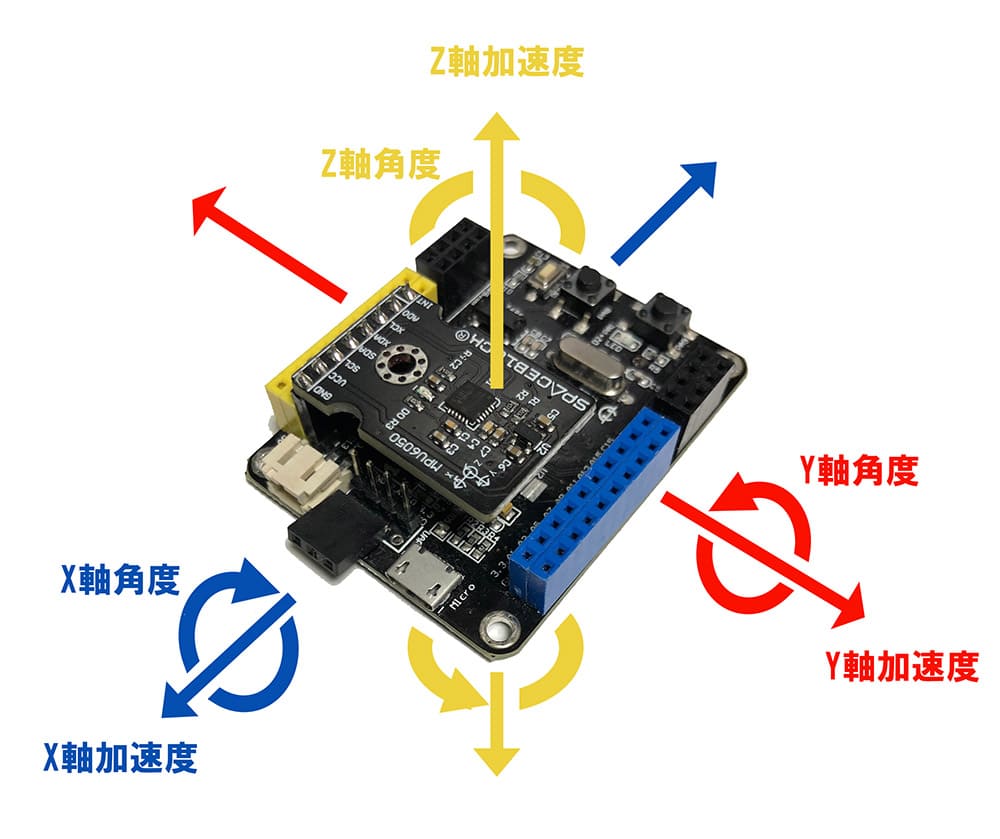
センサを水平に置いた状態で、角度はおよそ次の値になります。
- X軸角度: 0(右を下げると +、横倒しで ±90、裏返しで ±180)
- Y軸角度: 0(手前を下げると +、横倒しで ±90、裏返しで ±180)
- Z軸角度: 0(上向き 0 〜 裏返しで 180)
センサ側で変更・確認できる事
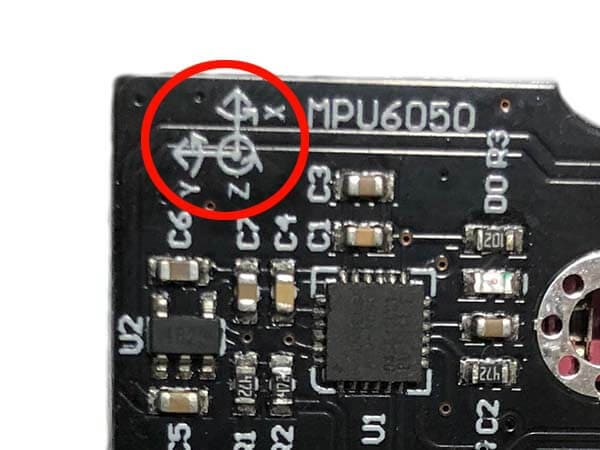
写真の赤丸部分にある部分でX、Y、Zの向きを確認する事が出来ます。
I2Cについて
I2Cでは、SDAとSCLの2本の信号線を用いて通信を行います。SDAはSerial Dataの略で、データ用の信号線です。SCLはSerial Clockの略で、クロック用の信号線です。
仕様
| 電圧 | 3~5V |
|---|---|
| 通信方式 | I2C |
| ジャイロ測定範囲 | ±250 500 1000 2000 °/sec |
| 加速度測定範囲 | ±2±4±8±16g |
| サイズ | 34 x 20 (mm) |
つなぎ方
スペースブロック専用マイコンボードとそのまま接続する場合
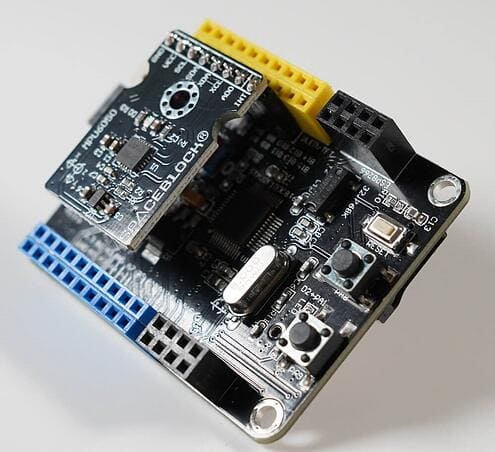
写真のように、SPCEBLOCK専用マイコンボードの黄色ピンソケットの横のピンヘッダーを、三軸ジャイロ三軸加速度センサモジュールのピンソケットに差し込みます。
ジャンパーワイヤで接続する場合
三軸ジャイロ三軸加速度センサモジュールとスペースブロック専用マイコンボードを以下のようにジャンパーワイヤ(オス-メス)を使ってつなぎます。
- 三軸ジャイロ三軸加速度センサのGNDピンと、スペースブロックのGNDピン
- 三軸ジャイロ三軸加速度センサのVCCピンと、スペースブロックの3.3Vピン
- 三軸ジャイロ三軸加速度センサのSCLピンと、スペースブロックのB1ピン
- 三軸ジャイロ三軸加速度センサのSDAピンと、スペースブロックのB3ピン
- 三軸ジャイロ三軸加速度センサのXDAピンと、スペースブロックのB5ピン
- 三軸ジャイロ三軸加速度センサのXCLピンと、スペースブロックのB7ピン
- 三軸ジャイロ三軸加速度センサのADOピンと、スペースブロックのB9ピン
- 三軸ジャイロ三軸加速度センサのINTピンと、スペースブロックのB11ピン
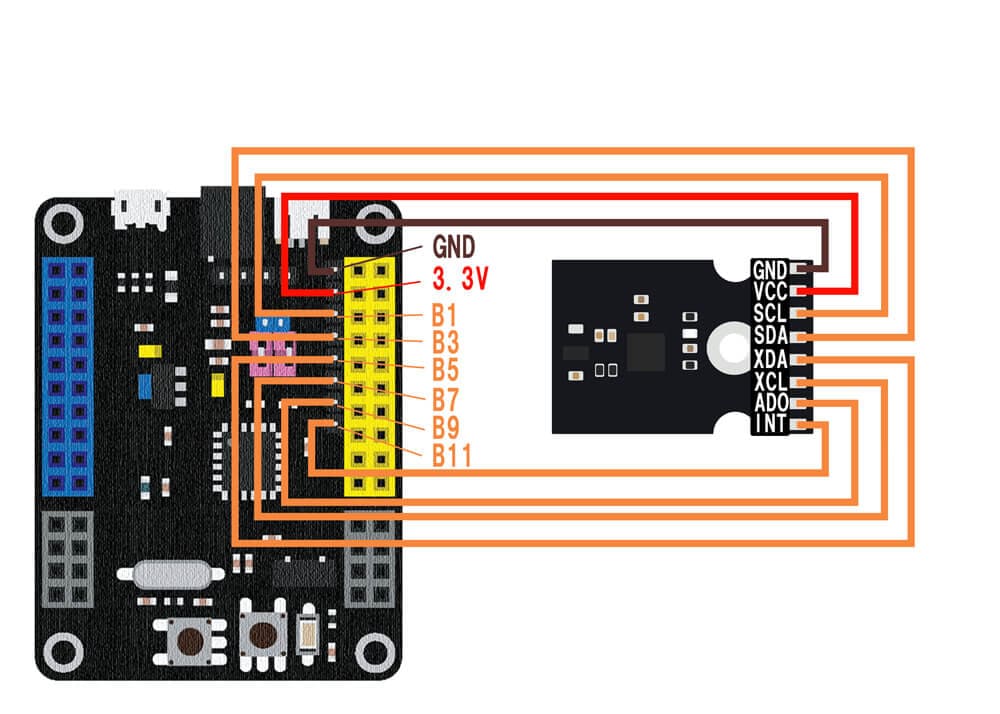
※スペースブロック専用マイコンボードの黄色ピンソケットの横にあるピンヘッダーは、隣り合った黄色ピンソケットと同じ信号のピンとして扱えます。
使い方
「ジャイロの加速度~を読み取り」のブロックは、X軸・Y軸・Z軸の加速度(±2g を ±100 にした値)と、絶対値(静止で 0、振ると大きくなる)を返します。
「ジャイロの角度~を読み取り」のブロックは、重力の向きから計算した傾きの角度(度)を返します。
「ジャイロの角速度~を読み取り」のブロックは、各軸まわりに回っている速さ(度/秒)を返します。
「ジャイロが~」のブロックは、振られている・回転している・動いている・上向き・下向きをブール(High(true) / Low(false))で返します。
「ジャイロを校正する」のブロックは、本体を静止させた状態でゼロ点を合わせます。「今の向きを 0 にする」を選ぶと、そのときの向きが角度 0 の基準になるので、取り付け向きが違っても同じプログラムで使えます。
「ジャイロの全ての値を読み取り」のブロックは、加速度・角速度・角度の 9 個の値をリストで一度に返します。microSD の CSV 書き込みブロックにそのまま入れると記録できます。
プロジェクトのカテゴリ「入力」の「ジャイロ」にあるブロックで三軸ジャイロ三軸加速度センサモジュールから値を取得できます。
ブロックの詳しい使い方はこちら
ジャイロの加速度~を読み取り